Underactuated Robotics
Nonlinear dynamics, phase-portrait geometry, dynamic programming, trajectory optimization, Lyapunov sum-of-squares verification, legged locomotion, and contact-rich manipulation.
Toyota Professor of EECS, Aeronautics & Mechanical Engineering
Complete university lecture series taught by Russ Tedrake.
Nonlinear dynamics, phase-portrait geometry, dynamic programming, trajectory optimization, Lyapunov sum-of-squares verification, legged locomotion, and contact-rich manipulation.
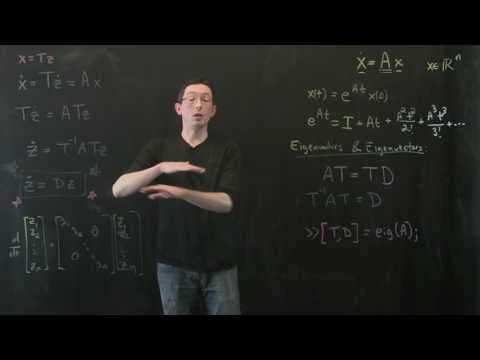
Matrix exponentials, stability eigenvalues, feedback regulators, and nonlinear locomotion
Stanford University · University of Washington · MIT
Search or browse every recorded session across courses and talks.