Convex Functions — First/Second-Order Conditions & EpigraphsEE364a · Convex Optimization I · Lec 3·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University4 ch1:17:14
Affine Sets, Convex Sets, Cones & HyperplanesEE364a · Convex Optimization I · Lec 2·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University4 ch1:16:51
Geometric Interpretation of Duality, Sensitivity & Theorems of AlternativesEE364a · Convex Optimization I · Lec 7·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:14:37
Jacobian Singularities, Static Force Propagation & Explicit FormsCS223A · Introduction to Robotics · Lec 7·Convex Optimization · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—1:09:14
Saddle-Point Interpretation, KKT Conditions & PerturbationEE364a · Convex Optimization I · Lec 6·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University4 ch1:09:19
Convex Optimization Problems — LP, QP, SOCP & SDPEE364a · Convex Optimization I · Lec 4·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University4 ch1:13:38
The Lagrangian, Dual Function & Slater's ConditionEE364a · Convex Optimization I · Lec 5·Classical & Statistical Mechanics · Stephen Boyd · Stanford UniversityStephen BoydStanford University4 ch1:16:10
Geometric Problems ContinuedEE364a · Convex Optimization I · Lec 13·Control & Dynamical Systems · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:15:17
Statistical EstimationEE364a · Convex Optimization I · Lec 11·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:17:03
Lagrange Duality, Dual Decomposition & Generalized InequalitiesEE364a · Convex Optimization I · Lec 8·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:16:30
Duality TheoryEE364a · Convex Optimization I · Lec 9·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:16:36
Approximation and FittingEE364a · Convex Optimization I · Lec 10·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:17:55
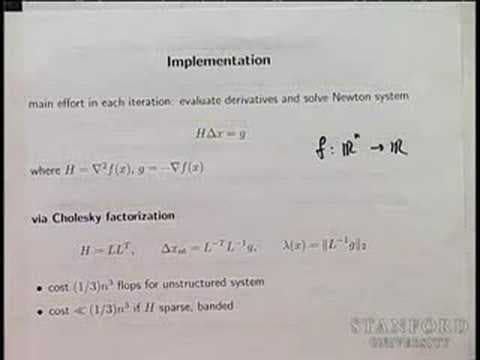
Unconstrained MinimizationEE364a · Convex Optimization I · Lec 15·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:16:45
Geometric ProblemsEE364a · Convex Optimization I · Lec 12·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:16:05
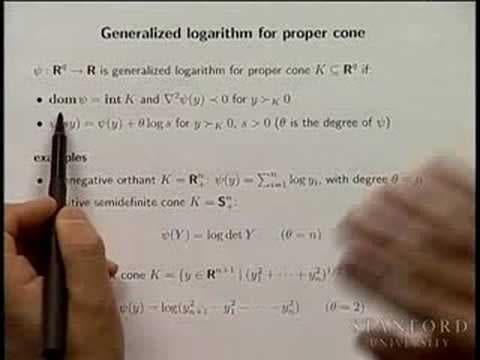
Interior-Point MethodsEE364a · Convex Optimization I · Lec 18·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:16:53
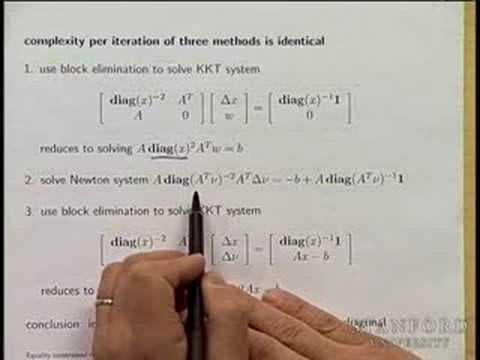
Equality Constrained MinimizationEE364a · Convex Optimization I · Lec 16·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:13:59
Equality Constrained Minimization ContinuedEE364a · Convex Optimization I · Lec 17·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:19:25
Advanced Topics and ApplicationsEE364a · Convex Optimization I · Lec 19·Control & Dynamical Systems · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:15:02
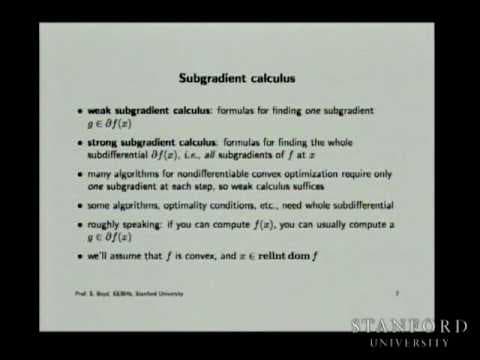
Subgradients: Subdifferential Calculus & Optimality ConditionsEE364a · Convex Optimization I · Lec 20·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:01:37
Subgradients II: Directional Derivatives, Cutting Planes & QuasiconvexityEE364a · Convex Optimization I · Lec 21·Signal Processing & Robotics · Stephen Boyd · Stanford UniversityStephen BoydStanford University—1:07:27