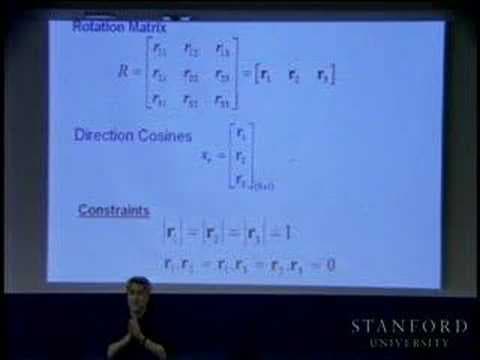
Manipulator Kinematics, Link Parameters & Coordinate Frame ConventionsCS223A · Introduction to Robotics · Lec 3·Lagrangian & Hamiltonian Mechanics · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—1:17:10
Forward Kinematics & Denavit-Hartenberg Frame AssignmentCS223A · Introduction to Robotics · Lec 4·Lagrangian & Hamiltonian Mechanics · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—1:11:54