1:08:11
Academic Discipline
Engineering & Robotics
Control theory, dynamical systems, signal processing, convex optimization, robotics, and electrical engineering.
9courses63standalone talks209total lectures
Subfields
Signal Processing & Robotics— Digital signal processing, compressed sensing, robot kinematics, underactuated dynamics, and aerospace systems.
12 topicsjknavigate↵watchcchaptersssavexwatched
Save
Designing Information Devices and Systems I · Lec 5·Linear Algebra · Bernhard Boser & Gireeja Ranade · UC Berkeley
1:25:00
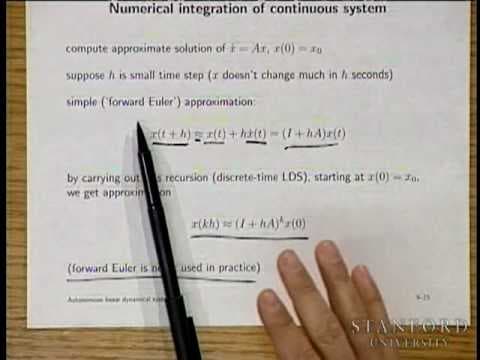
Introduction to Linear Dynamical Systems · Lec 10·Control & Dynamical Systems · Stephen Boyd · Stanford University
1:11:42
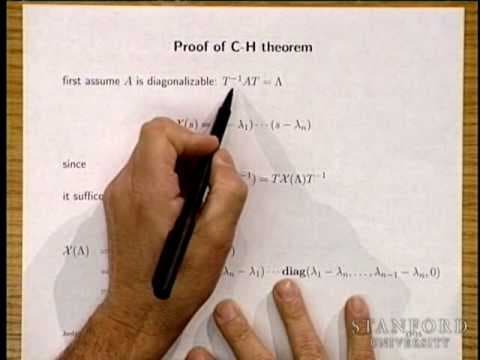
Introduction to Linear Dynamical Systems · Lec 14·Control & Dynamical Systems · Stephen Boyd · Stanford University
1:17:43
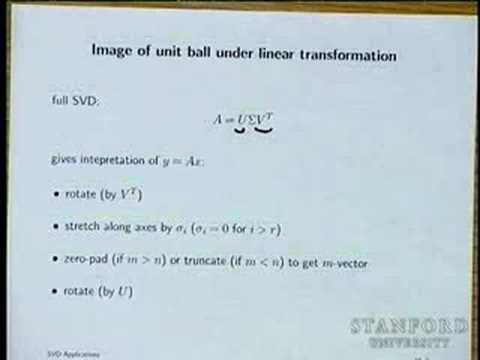
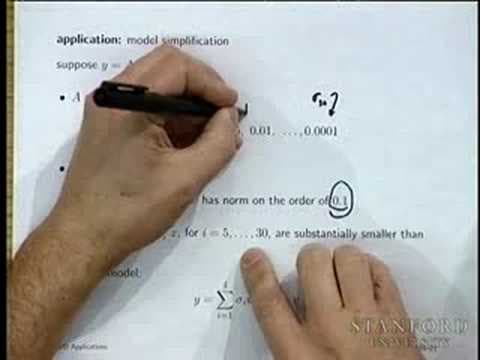
Introduction to Linear Dynamical Systems · Lec 19·Control & Dynamical Systems · Stephen Boyd · Stanford University
1:10:30
Showing 7 of 7 lectures8.8h shown