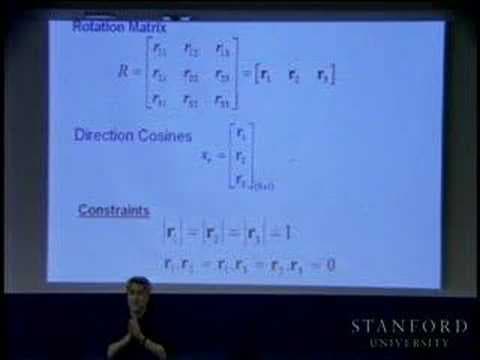
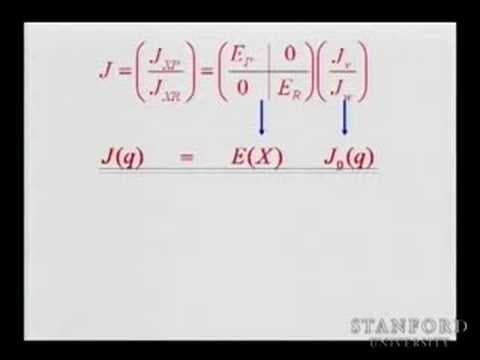Foundations of Robotics: Spatial Descriptions, Kinematics & ControlCS223A · Introduction to Robotics · Lec 1·Control & Dynamical Systems · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—58:11
Frame Attachment Examples & Forward Kinematics DerivationCS223A · Introduction to Robotics · Lec 5·Lagrangian & Hamiltonian Mechanics · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—1:06:36
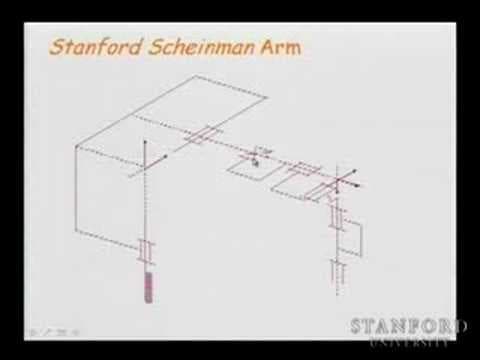
Manipulator Kinematics, Link Parameters & Coordinate Frame ConventionsCS223A · Introduction to Robotics · Lec 3·Lagrangian & Hamiltonian Mechanics · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—1:17:10
Forward Kinematics & Denavit-Hartenberg Frame AssignmentCS223A · Introduction to Robotics · Lec 4·Lagrangian & Hamiltonian Mechanics · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—1:11:54
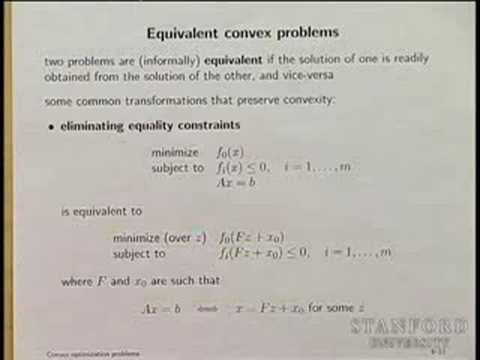
The Lagrangian, Dual Function & Slater's ConditionEE364a · Convex Optimization I · Lec 5·Classical & Statistical Mechanics · Stephen Boyd · Stanford UniversityStephen BoydStanford University4 ch1:16:10
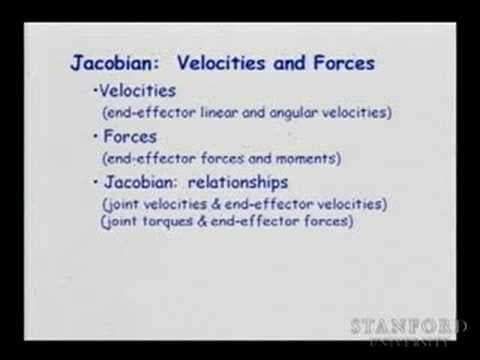
Instantaneous Kinematics, Linear/Angular Velocity & The Jacobian MatrixCS223A · Introduction to Robotics · Lec 6·Lagrangian & Hamiltonian Mechanics · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—1:10:35
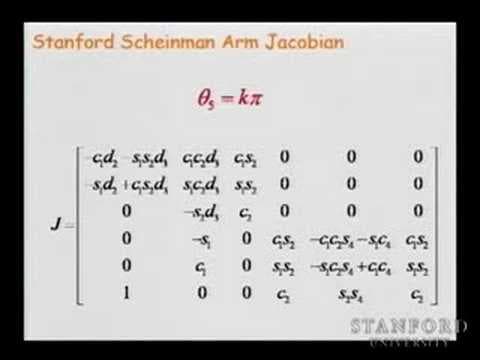
Kinematic Singularity and the JacobianCS223A · Introduction to Robotics · Lec 8·Robot Dynamics & Aerospace Control · Oussama Khatib · Stanford UniversityOussama KhatibStanford University—1:15:11